步进驱动器标注每相3A,开关电源也要按3A乘相数选吗?
发布:2026年10月7日 · 更新:2026年10月7日
步进驱动器标注“每相3A”,不应直接用3A乘两相或再乘轴数作为电源额定电流。这个数字通常描述绕组电流设定或驱动能力;电源承担的是直流母线输入。两者受母线电压、绕组电阻、转速、加速度、机械负载和驱动器调节方式影响,必须区分。
驱动器在绕组与电源之间做了什么
斩波型驱动器通过H桥和电流反馈,让绕组电流按设定值或微步波形变化。绕组电流在部分开关状态下沿驱动器与绕组路径续流,因此并非每一安培相电流都持续来自上游电源。TI的DRV8825资料可作为这种机制的参照;其具体额定值不能用于另一款3A驱动器。
还要看3A是峰值、有效值还是某个散热条件下的上限。驱动器面板设定、软件参数与电机铭牌可能采用不同口径。如果用峰值误当连续有效值,铜耗预算也会改变。应向驱动器供应商索取定义,而不是根据旋钮位置猜电流。
一个能说明区别、但不能替代选型的算例
假设某两相电机,每相绕组电阻1.0Ω,在一种给定保持模式下两相均为3A有效值。绕组铜耗为2×3²×1.0=18W。再假设驱动器及辅助电路损耗合计3W,静止保持总输入约21W;使用24V母线时,功率对应的平均电流约21÷24=0.875A。它明显不等于6A。
这是为解释功率关系设计的假设,不是任何电机的实测,也不适用于微步时两相电流波形未经定义的情形。运动时还要增加机械输出与其他损耗:若在某一稳定工况,机械输出为60W、铜耗和驱动损耗合计30W,母线输入约90W,24V端平均电流约3.75A。转速升高还会改变反电动势和驱动电压需要,不能只用静止铜耗选电源。
有驱动器厂家输入电流曲线或推荐供电范围时,优先按匹配电机与运动条件使用这些资料。没有资料时,应以受控样机试验补证,测量电源侧输入,而不是把某一个相电流读数当母线电流。
多轴系统看同时运动的工况
假设三轴在最重工况分别需要90W、70W和50W,控制部分另需15W。如果程序允许三个工况同时发生,输入功率窗口就是225W,对24V母线为9.375A。若机械与程序明确限制只允许两轴同动,应列出允许组合后取最不利组合;只有书面约束成立,才能使用同时系数。
启动输入电容、快速加速和减速时的母线变化也要单独核对。常规恒压电源可能只具备供能能力,不能默认吸收再生能量;驱动器要求的母线电容、制动或过压处理仍由其资料决定。不要通过无限加大电源功率代替这些环节。
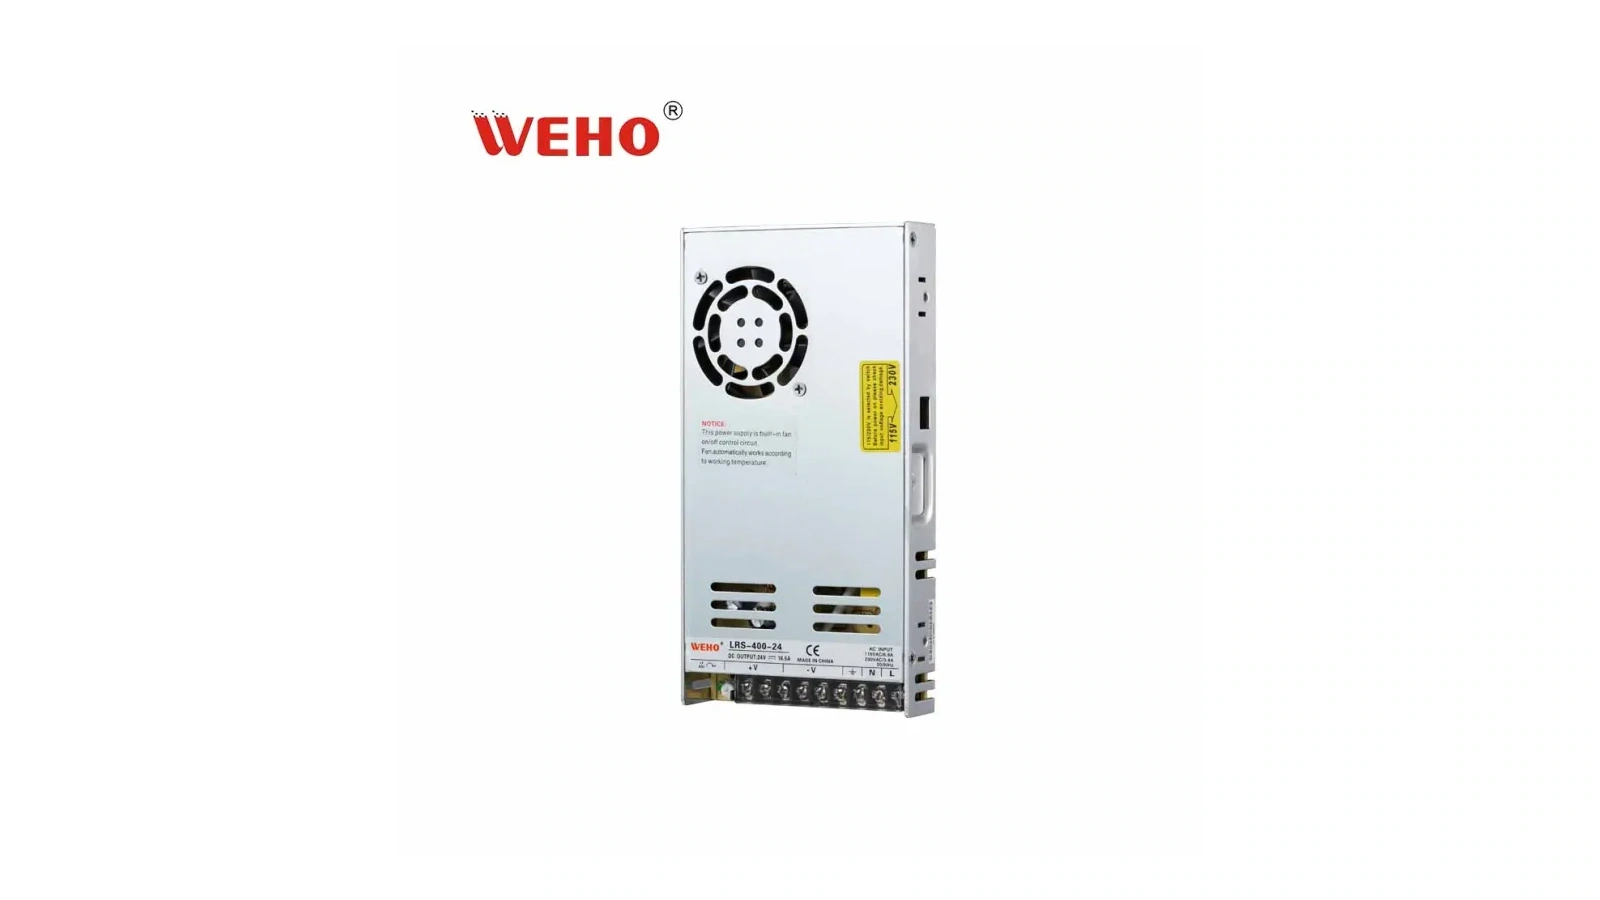
伟豪LRS-400系列中文产品页可作为上游机壳电源资料入口。选择某个电压版本前,核对驱动器允许输入范围、最高母线电压、所需连续电流、启动窗口和安装散热条件。图片展示的是电源实物,不能据此认定其具备步进电流调节或吸收回流功能。
询价时提供电机完整型号、驱动器型号、相电流定义、母线电压、轴数、速度/加速度和同时动作组合。验收至少覆盖静止保持、最大负载运动、快速换向及连续循环;若电源侧平均电流合适却仍报警,应检查瞬态电压与驱动器诊断,而不只继续提高额定安培数。